Ваша регистрация на старой версии Sec.Ru перенесена на новую. Если Вы помните логин или пароль, можете использовать их для авторизации или зарегистрироваться заново. Также на портал можно зайти через соц. сети.

Войти
Зарегистрироваться
Восстановить пароль

Вы точно хотите пожаловаться?

Авторы последних публикаций:

Вебинар Терра
фирма не указана

Pima
фирма не указана

Фёдор Востров
фирма не указана

1 … 8 9 10 … 14
1 … 8 9 10 … 14
MACROSCOP
Подробнее

10 апреля Macroscop проведет вебинар «Интеллектуальные модули»

Компания Macroscop, разработчик профессионального программного обеспечения для систем IP-видеонаблюдения, приглашает пройти бесплатное практическое обучение на вебинаре «Настройка интеллектуальных модулей Macroscop».

Обучение позволит:
• Уверенно проектировать системы безопасности с использованием ПО Macroscop;
• Оптимально настраивать систему безопасности с использованием ПО Macroscop;
• Понимать возможности видеосистемы Macroscop;
• Ориентироваться в продуктовой линейке.

Вебинар состоит из двух частей: теоретической и практической.

В теоретической части участники:
• Получат подробную информацию об интеллектуальных модулях Macroscop;
• Рассмотрят варианты использования интеллектуальных модулей на различных примерах.

Практическая часть позволит участникам совместно с ведущим настроить на предоставленном сервере интересующие модули Macroscop.
Познакомиться с интеллектуальными модулями Macroscop можно по ссылке:

Вебинар состоится 10 апреля 2018 года в 11.00 по московскому времени.

Для участия в вебинаре необходимо обратиться к менеджеру Macroscop по телефону: 8-800-555-0043 (звонок бесплатный) или самостоятельно заполнить регистрационную форму по ссылке: https://events.webinar.ru/macroscop/9444.

class="wall-fullscreen-img"
для увеличения картинки нажмите ctrl + scroll (колёсико мышки)
0

MACROSCOP

ULTRA – специализированный программный для сложных масштабных систем от Macroscop

class="wall-fullscreen-img"
для увеличения картинки нажмите ctrl + scroll (колёсико мышки)
1

MACROSCOP
Подробнее

Глубокий расчет: как 3D-технологии помогают считать людей и делают жизнь проще?

Несколько лет назад мы определили низкую популярность функции интерактивного поиска по тому, что пользователи не обращались в компанию с вопросами или проблема в работе с ней. Когда телефон техподдержки молчит – это дурной знак для разработчиков.
К нашей радости, с модулем подсчета посетителей было все наоборот. Пользователи не просто покупали и устанавливали его, они им реально пользовались! И поэтому регулярно звонили с вопросами в техподдержку, писали свои пожелания, рассказывали о нестандартных способах использования и, конечно, делились сложностями в работе. Точность подсчета была высока (более 92%), но достичь ее можно было при корректной установке камеры, обеспечении хороших условий съемки (отсутствии засветки, бликов и т.п.) и кропотливой настройке.

По нашей оценке, при работе с интеллектуальными модулями во главу угла пользователи ставят точность и простоту управления функцией. Когда в 2016 году мы приняли концепцию развития программного обеспечения через его упрощение, одной из локальных вех этого упрощения стала переработка популярного подсчета посетителей.

Но обо всем по порядку…

Традиционно людей по видео считают с помощью технологии трекинга или метода оптического потока.
Трекинг строит траектории перемещения движущихся объектов, а подсчет фиксирует направление пересечения виртуальной линии входа/выхода. Траектории можно строить несколькими способами:

1. С помощью анализа последовательности кадров, на которой присутствуют движущиеся объекты. В общем случае в одном кадре может присутствовать несколько движущихся объектов, поэтому программе необходимо не только построить траектории, но и различить объекты и их перемещения. Когда движущиеся объекты пересекают линию входа/выхода по одному, никакой сложности с подсчетом нет: задача сводится к определению направления пересечения линии.

С этой задачей может справиться метод подсчета, основанный на наиболее простой реализации трекинга, анализирующий объекты переднего плана (движущиеся объекты) на двух последовательных кадрах. Сначала выделяются области движения, отличающиеся от фонового изображения, на текущем и предыдущем кадре, далее, анализируя скорость, направление движения объектов, а также их размеры, вычисляются вероятности перехода объектов из одной точки траектории предыдущего кадра в другую точку текущего. Наиболее вероятные перемещения каждого объекта складываются в траекторию.

2. В общем случае люди в кадре могут перемещаться по-разному: их траектории могут пересекаться или перекрываться, а зоны движения, соответствующие объектам, — объединяться в одну область. В таком случае программе нужно выявить каждый объект, разделить группы объектов и корректно посчитать людей, пересекающих виртуальную линию в том или ином направлении.
В этих случаях задача построения точной траектории отдельных объектов усложняется, тогда метод построения траектории по двум кадрам, не подходит, он дает высокую погрешность. Используется анализ последовательности кадров и непрерывной постобработки полученных результатов: программа строит графы — анализирует переходы объектов из одного состояния (положения) в другое; анализирует скорости и направления движения, положения, цветовые характеристики. В качестве результата выдается набор наиболее вероятных перемещений объекта, образующий траекторию.

Для повышения точности подсчета также применяются методы разделения людей в группах. Это можно сделать с помощью оценки площадей групп или детектируя и подсчитывая головы людей.

Подсчет по трекингу предоставляет наилучшую точность работы, когда люди в кадре минимально перекрываются. И в реальных системах этого зачастую можно добиться, только устанавливая камеру над ограниченным проходом (узкая входная дверь, эскалатор и т.п.).

Подсчет посетителей на основе анализа оптического потока
Если подсчет на базе трекинга находит объект в видеопотоке и следит за его перемещениями, то этот метод наблюдает за виртуальной линией входа/выхода и анализирует движение цветовых пикселей через нее. Метод следит за перемещением области определенной яркости и определенного цвета через линию, вычисляет характеристики особенностей изображения (края, углы, особые точки, информацию о текстуре и т.д.) При этом метод лишь фиксирует факт перемещения какого-то объекта через линию, но не определяет, что это за объект, сколько людей перемещаются в данном объекте. Для определения числа людей, пересекших линию, также используются методы детектирования голов и анализа площади движущегося объекта.

Этот метод применим для плотного потока людей, когда традиционные методы трекинга непригодны. Наиболее точный результат достигается, когда плотность потока людей приблизительно однородна

Мы реализовали в своем подсчете и первый, и второй способы. В зависимости от условий, при которых происходит подсчет, пользователь может выбрать наиболее подходящий режим работы. Если условия съемки близки к идеальным (с точки зрения подсчета), настройка не потребует много сил и времени, но, если это не так, администратору придется озадачиться.

В итоге подсчет посетителей для сложных сцен наблюдения работал по пропорции: чем больше сил потратит пользователь на настройку модуля, тем точнее он будет работать. Что в нашу общую концепцию не укладывалось.

Мы озадачились поиском новых решений для подсчета посетителей.

Новый модуль 3D-подсчета посетителей

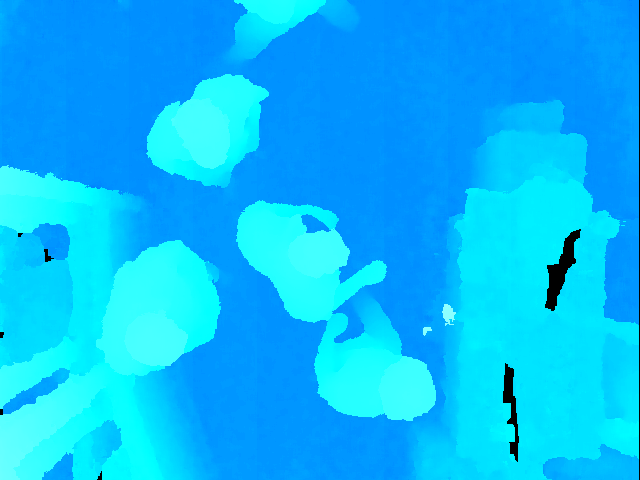
Новый модуль реализован принципиально иначе. Если раньше подсчет использовал данные двух измерений, то в новом введено третье – глубина (расстояние от видеокамеры до человека). Теперь подсчет – это не просто модуль, это программно-аппаратный комплекс из специального устройства – датчика глубины,- и программного модуля обработки данных. Датчик вычисляет расстояние от устройства до объектов, излучая и принимая ИК – сигналы, строит матрицу глубины, с которой уже работает программа.

Глубина дает информацию о высоте того, кто пересекает линию входа-выхода, и позволяет отличать людей от прочих объектов. Пользователю необходимо задать в настройках минимальный рост посетителя, и все люди этого роста и выше будут подсчитываться системой.

Для пользователя 3D-подсчет посетителей предельно прост: надо задать всего две настройки- рост и линию входа.
Его результаты практически не зависят от условий, в которых производится подсчет (разве что вы считаете в каких-то очень сложных рельефах).

Он сверхточный – 98.5% в реальных условиях у реальных пользователей (а не в «тепличных» лабораторных, как часто любят тестировать программисты). Высочайшая точность обусловлена тем, что модуль работает не с картинкой, а с трехмерной картой. В дополнение мы реализовали несколько технологий, чтобы решать ряд ключевых задач при подсчете:
1. Задача разделения людей. Когда люди находятся близко друг к другу, их контуры на заданной высоте могут соединиться в один. Чтобы избежать «потери» человека мы «режем» карту глубины на слои и получаем многослойные контуры объектов. Контур без вложений соответствует макушке человека. Считаем макушки.
2. Задача определения траекторий перемещения людей. Для этого используется трекинг, но абсолютно новый, который учитывает особенности получаемых данных о глубине.
3. Задача обработки карты глубины. Данные о глубине мы получаем, оценивая отраженные от поверхностей ИК – сигналы излучающего устройства. Но лучи по-разному отражаются от разных поверхностей, поэтому в ряде случаев карта получается с «дырами». Мы создали алгоритм, который достраивает карту на основе значений в известных областях.
4. Задача компенсации угла. Для того чтобы максимально разгрузить установщиков видеосистем, мы реализовали алгоритм, который учитывает отклонение устройства подсчета посетителей от горизонтали и соответствующим образом корректирует значения глубины.
5. Задача автоматического определения расстояния до пола. Ее решение исключает необходимость точно измерять высоту и задавать ее в настройках модуля. Это также направлено на повышения удобства работы с подсчетом.

«Будь проще и люди к тебе потянутся…»

Новый 3D-подсчет посетителей намного проще традиционного модуля. Проще и с точки зрения реализованных в нем технологий, и с точки зрения пользовательской работы. При этом он существенно более точный и менее «прихотливый» к условиям съемки.

Когда мы пришли с новым 3D-подсчетом к пользователям на реальные объекты, самое сильное впечатление на них оказала даже не высочайшая точность (98,5% в реальных условиях), а как раз эта самая простота и практически полное отсутствие каких-либо настроек. Это еще раз уверяет нас в своем стремлении разрабатывать, балансируя простоту и функциональность, опровергая стереотип, что крутой продукт должен быть навороченным и сложным.

#подсчетпосетителей #макроскоп #macroscop #видеоанализ #peoplecounting

2

2
для увеличения картинки нажмите ctrl + scroll (колёсико мышки)
2

MACROSCOP
Подробнее

4 апреля Macroscop проведет онлайн-презентацию новой версии 2.4

В апреле Macroscop, разработчик программного обеспечения для IP-камер с функциями интеллектуального анализа видео, выпустит новую версию 2.4.

4 апреля в 10:00 (по московскому времени) приглашаем на онлайн-презентацию новинок Macroscop 2.4 в формате вебинара.

В ходе вебинара будут продемонстрированы следующие функции и обновленные возможности:
1. Новые права пользователей.
2. Новое мобильное приложение для ОС Android.
3. В десятки раз ускоренный экспорт архива.
4. Уникальный аналитический инструмент — тепловая карта интенсивности движения.
5. Максимально удобный цифровой зум.
6. Обновленный функционал и интерфейс межкамерного трекинга.
7. Обновленный алгоритм работы детектора оставленных предметов.
8. Новая технология подсчета посетителей с точностью 98,6%.

Для подключения к прямой трансляции из офиса Macroscop, необходимо зарегистрироваться по ссылке: https://events.webinar.ru/macroscop/1029

Macroscop. Как вам удобно

class="wall-fullscreen-img"
для увеличения картинки нажмите ctrl + scroll (колёсико мышки)
0

MACROSCOP
Подробнее

О том, как мы в Macroscop попробовали применить современные нейросетевые технологии, чтобы находить каски на головах людей

Компания Macroscop

Как мы попробовали применить современные нейросетевые технологии, чтобы находить каски на головах людей

Мы — это разработчики программного обеспечения для IP-систем видеонаблюдения с функциями интеллектуального анализа видео.

Задача
Дано: группа из 3 разработчиков.
Задача: в минимальные сроки реализовать детектор отсутствия каски на голове человека по видеоизображению с достаточной точностью.
Примечание: ранее задача не решалась, ограничения на способ решения задачи не накладываются.

Решение:

Раньше все свои интеллектуальные модули мы строили на традиционных алгоритмах видеоанализа (далее мы будем называть их «классическими»). О нейросетях мы, конечно, знали, и пробовали их применять еще в далеком 2008. В частности, сравнивать изображения людей по кластерам. Но результаты не были выдающимися (в том числе из-за невысокого уровня развития нейросетей). И мы на многие годы стали приверженцами «классики» машинного зрения. А все нейросети были у нас в головах

С появлением сверточных нейросетей появилась и надежда, что они смогут хорошо показать себя в решении задач видеоанализа: во-первых, дать точность выше в тех же условиях, в которых мы применяли прежние алгоритмы, во-вторых, расширить диапазон этих самых условий работы.

Вдобавок ко всему, этот способ разработки представлялся гораздо более надежным – он сразу позволяет сделать вывод «пойдет или не пойдет»: когда начинаешь работать с «классическим» алгоритмом, сразу не понимаешь, правильно выбран путь или нет, получится решить задачу так или нет. И требуется какое-то (часто существенное) время, чтобы дойти до результата, который можно оценить. Так, например, мы около месяца возились со стереонасадкой для камеры, чтобы реализовать новый подсчет посетителей, но в итоге не получили с ней ничего дельного. А с нейросетями все нагляднее: уже по маленькой выборке из нескольких картинок можно оценить, пойдет или не пойдет. Если не идет – поменять выборку и проверить снова. Найти правильный тип данных и подход получается намного быстрее, а дальше надо просто улучшать выборку, чтобы получать все более высокие результаты.

Когда появилась задача создать детектор отсутствия касок (подробнее о том, как она появилась в статье «Custdev в разработке продуктов для видеонаблюдения»), сходу у нас не было понимания, как можно решить ее традиционными методами. Мы решили проверить, удастся ли сделать это с применением нейросетей. И вообще так ли хороши современные нейронные сети, как о них говорят?..

Итак, работа детектора должна сводиться к нахождению головы человека и определению, есть на ней каска или нет. В процессе разработки мы пробовали решать задачу двумя способами.

Заранее нейросеть не знает, что ей нужно отличать два вида людей именно по наличию каски. Всё, что у неё есть – два набора изображений (люди в касках и без них), и она старается найти на них признаки, по которым эти два набора можно различить. Она знает, какая картинка какому набору соответствует, но не знает, почему, и стремится подобрать свои параметры так, чтобы самостоятельно как можно чаще давать правильные ответы.

I способ

Сначала мы подавали на нейросеть изображения, на которых люди попали в кадр в полный рост. У нас сразу были опасения, что достаточной точности мы так не получим, но если бы сработало, то разработка прошла бы максимально быстро и просто.

Опасения подтвердились: на таких картинках нейросеть не смогла толком обучиться – точность нахождения касок на новом тестовом наборе составляла порядка 70%. Она была совершенно неприемлема для работы модуля, но в то же время, это доказывало, что решить задачу с применением нейросетей можно!

Вообще, точность детектора касок складывается из чувствительности (отвечает за «ловлю» людей без касок) и процента ложных срабатываний (отвечает за ошибочную «ловлю» людей в касках). В условиях реального предприятия, где будет применяться детектор, люди в большинстве случаев ходят в касках, поэтому даже небольшой процент ложных срабатываний превратится в большой объем неправильных данных в выдаче.

За начальный ориентир была принята точность: не менее 60% чувствительности и не более 3% ложных срабатываний. И на самом деле это были нешуточные требования.

Обучая по изображениям людей в полный рост такой точности достичь не получилось. Возможно, здесь повлияло то, что на таких картинках помимо головы человека в каске или без каски, много прочих элементов, на которые нейросеть «отвлекается», принимая за существенные признаки то, что на самом деле ими не является.

II способ

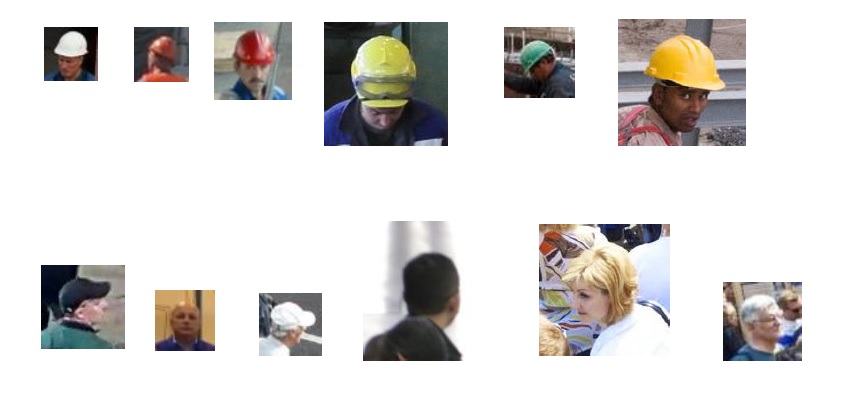
Мы решили, что можем помочь нейросети, если покажем не всего человека в полный рост, а только его голову (в каске или без). Чтобы выделить изображение головы, мы применили соответствующий классификатор, давно написанный нами для одного из модулей, и обучили новые сверточные нейросети, используя результаты его работы.

Кстати, практика показала, что не так важно, сколько в нейросети слоев и нейронов, и вообще ее параметры не так важны. Главное – качество обучающей выборки. На большой и разнообразной выборке есть хороший шанс на успех, на маленькой – нейросеть просто запомнит правильные ответы, но не приобретет способность к обобщению и не сможет дать правильные ответы на новых для неё картинках.

Наша выборка была среднего размера (несколько тысяч картинок голов в касках и без касок), она включала каски разного цвета и немного отличающиеся по форме. Чтобы улучшить результаты и избежать переобучения, нам пришлось всерьёз заняться техниками аугментации (искусственного расширения обучающей выборки) и регуляризации (ограничения параметров нейросети). В результате на тестовой выборке точность дошла до 85-88%. Это хороший показатель, но, чтобы еще снизить ошибки, мы сделали пост-обработку: решение о том, что человек без каски и надо выводить «тревогу» принимается не по одному кадру, а по результатам анализа каждого отдельного человека на нескольких кадрах подряд.

В ходе тестирования нас также не очень устроила работа детектора голов, поэтому мы сделали уточнение найденных на изображении голов… тоже с помощью нейросети. На самом деле и в одном, и в другом случае это не одна сеть, а несколько, объединенных в каскад для большей точности (но здесь мы будем называть их просто нейросетями).

Для своей нейросети мы взяли классическую сверточную архитектуру, которая хорошо себя зарекомендовала в задачах классификации. Но пробовали разные архитектуры, в том числе самые современные и сложные — из сотни слоев с сотней миллионов параметров. Принципиально с усложнением нейросети результат не улучшился. На своем опыте мы подтвердили, что теорема Вапника-Червоненкиса работает: сложность классификатора должна соответствовать сложности задачи. Если классификатор будет слишком сложный, то он просто запомнит все ответы и не будет работать. Если он будет слишком простой – не сможет обучиться.

Нам хватило довольно простой нейросети для решения относительно несложной задачи детекции касок.

Второй способ оказался наиболее действенным. В итоге мы решили задачу и

1) за 2,5 месяца разработали работающий модуль, который пошел на первые объекты для тестового использования. По нашей оценке, разработка классическими методами у нас бы заняла не меньше полугода.

2) используем в детекторе отсутствия касок 2 набора нейросетей, обученных на разных данных. Первый находит головы людей в кадре, а второй – определяет, в каске эта голова или нет.

3) достигли заявленного порога точности — более 60% чувствительности на 1,5% ложных срабатываний.

Вывод: применять нейросети для решения задач видеоанализа, в частности, детектирования отсутствия каски на человеке можно и даже нужно.

Первый успешный опыт ставит закономерный вопрос: теперь все модули видеоанализа разрабатывать с применением нейросетей? И пока ответить на него однозначно трудно.
Есть модули, в переводе которых на нейросети сейчас мы не видим смысла. Потому что там итак все хорошо решается классическими методами. Например, подсчет посетителей (особенно в новой 3D-реализации). Сейчас на классических методах машинного зрения он работает очень хорошо и достигает точности 98%. И если бы мы применили нейросети, еще не известно, сработали бы они так или нет. А вот для детекции дыма и огня нейросети точно подходят.

Если выводить критерий применимости нейросетей в видеоанализе, его можно сформулировать как-то так: если заранее понятно, как и какие признаки использовать, то можно обойтись «классикой», в противном случае – можно попробовать нейросети.

В 3D-подсчете есть хороший признак – это расстояние до точки. Или в детекторе оставленных предметов, например, тоже легко его найти – особая точка на границе предмета, за которой можно следить и сравнивать ее, или контур. А вот в огне непонятно, что за признаки брать. Цвет? — всегда найдется что-нибудь такого же цвета, как огонь. Форма? — огонь может быть самой разнообразной формы. Мерцание во времени? — но непонятно, какое именно оно должно быть. Придумывать признаки заранее здесь — гиблое дело, поэтому пусть лучше это делает нейросеть.

Но вернемся к нашей задачи.

Итак, она решена. Ответ и соответствующие выводы получены.
Ответ: детектор отсутствия касок разработан с применением нейросетей (2 наборов) за 2,5 месяца. Заявленный порог точности достигнут.

Выводы:
1. применять нейросети для решения обозначенной задачи можно.
2. Нейросети стоит применять для решения задач видеоанализа, если заранее не понятно, какие признаки использовать для "классических" методов.
3. Главное — хорошая выборка.
4. Сложность нейросети должна соответствовать сложности задачи.
в касках-без касок

в касках-без касок
для увеличения картинки нажмите ctrl + scroll (колёсико мышки)
2

MACROSCOP
Подробнее

27 апреля Macroscop представит новинки ПО на «Дне клиента» ТД «Аксилиум» в Перми

Macroscop приглашает познакомиться с новинками программного обеспечения в рамках «Дня клиента» компании «Аксилиум», который пройдет 27 апреля в Перми.

ТД «Аксилиум» — крупный дистрибьютор продукции Macroscop и других известных брендов в области систем безопасности на территории Пермского края.

«День клиента» соберет более 200 партнеров и заказчиков компании из Перми, Екатеринбурга, Ижевска, Челябинска. В рамках деловой программы мероприятия выступят спикеры Macroscop, HIWatch, К-инженеринг, Ezviz и др, а на мини-выставке систем безопасности каждый участник сможет самостоятельно протестировать заявленные новинки ПО и оборудования и получить гарантированный подарок. Завершится мероприятие вечеринкой в восточном стиле.

Macroscop проведет презентацию новой версии программного обеспечения, ответит на технические вопросы, познакомит с коммерческой политикой компании и представит инструменты продаж, которые позволят чаще закладывать Macroscop в проекты и получать от этого максимальную прибыль. А также разыграет 5 комплектов программного комплекса ULTRA.

«День клиента» компании «Аксилиум» пройдет 27 апреля 2018 года в современном LOFT-пространстве «Артик Холл».
Участие бесплатное, необходима предварительная регистрация по ссылке: https://docs.google.com/forms/d/e/1FAIpQ

class="wall-fullscreen-img"
для увеличения картинки нажмите ctrl + scroll (колёсико мышки)
0

MACROSCOP
Подробнее

27 марта состоится технический вебинар «Модули распознавания автономеров и идентификации лиц в Macroscop»

Компания Macroscop, разработчик профессионального программного обеспечения для систем IP-видеонаблюдения, приглашает пройти бесплатное практическое обучение на вебинаре «Модули распознавания авто номеров и идентификации лиц в Macroscop».

Вебинар научит настраивать одноименные модули, познакомит с возможностями интеграции с СКУД и автоматизации ряда процессов на объекте, а также расскажет о требованиях установки IP-камер для корректной работы видеоанализа.
Это техническое обучение, посвященное исключительно работе с компонентами видеосистемы Macroscop.

Вебинар состоится 27 марта в 11.00 по московскому времени.

Обучение проведет технический тренер Macroscop, который ответит на все вопросы участников.

Для участия в вебинаре необходимо зарегистрироваться по ссылке: https://events.webinar.ru/1587663/940117

class="wall-fullscreen-img"
для увеличения картинки нажмите ctrl + scroll (колёсико мышки)
0

MACROSCOP
Подробнее

22 и 23 марта пройдите квест Macroscop на выставке Mips/Securika 2018 и научитесь работать с видеосистмой через мессенджеры Viber и Telegram

Mips/Securika 2018 в самом разгаре! Macroscop приглашает познакомиться с новым 3D-подсчетом посетителей, детектором нарушения техники безопасности и инструментом для управления системой видеонаблюдения через Viber и Telegram на стенде B525 (павильон 2, зал 2).

На стенде Macroscop технические специалисты и специалисты по продажам демонстрируют новинки версии 2.4 и уникальные возможности специализированного ПО ULTRA (построение видеостены, чат для операторов, резервирование и мониторинг работоспособности системы), для всех посетителей проводят интерактивный квест с памятными подарками, знакомят с чат-ботом Macroscop в Viber и Telegram.

Выставка проходит в Москве в ЦВК Экспоцентр и завершится 23 марта в 16.00.
Для бесплатного посещения выставки необходимо получить электронный билет по промо-коду sec18eMAPR, ссылка для регистрации: https://www.securika-moscow.ru/ru-RU/vis.

kgvqiZUG0Wg

kgvqiZUG0Wg
для увеличения картинки нажмите ctrl + scroll (колёсико мышки)
1

MACROSCOP
Подробнее

Вместе с Macroscop обсудим настоящее и будущее видеонаблюдения на Mips/Securika 2018

Компания Macroscop приглашает посетить мероприятия деловой программы выставки Mips/Securika 2018:
• форум «Будущее безопасности»;
• конференцию «Современный рынок видеонаблюдения: вызовы и решения»;
• дискуссионную сессию «Видеонаблюдение: вчера, сегодня, завтра»,
в которых представители Macroscop примут активное участие.

20 марта, в первый день выставки, состоится форум «Будущее безопасности», модератором которого выступит Дмитрий Аминов, коммерческий директор Macroscop. Мероприятие будет проходить в большом конференц-зале, павильон 2.3, и начнется в 12.00.
Организаторы форума приглашают к участию руководители компаний, директоров по развитию бизнеса, руководителей проектов компаний-производителей технических средств безопасности, интеграторов, а также все, кто интересуется развитием отрасли.

21 марта пройдет конференция «Современный рынок видеонаблюдения: вызовы и решения», в рамках которой представители Macroscop примут участие в дискуссионной сессии о перспективах развития отрасли «Видеонаблюдение: вчера, сегодня, завтра». Конференция начнется в 12.00, дискуссионная сессия – в 15.45.

С подробной программой мероприятий Mips/Securika 2018 можно ознакомиться по ссылке: https://www.securika-moscow.ru/ru-RU/bus.
Российские и международные эксперты индустрии безопасности обсудят важнейшие темы будущего отрасли, представят разнополярные мнения и в итоге сформулируют основные стратегические ориентиры для развития бизнеса на ближайшие 5 лет и практические шаги для успешной реализации.

Приглашаем на бизнес-мероприятия выставки, а также на стенд Macroscop B525 (павильон 2, зал 2). Mips/Securika 2018 пройдет 20-23 марта в московском ЦВК «Экспоцентр».
Для бесплатного посещения выставки воспользуйтесь промо-кодом sec18eMAPR и получите эл. билет, зарегистрировавшись по ссылке на сайте Securika

class="wall-fullscreen-img"
для увеличения картинки нажмите ctrl + scroll (колёсико мышки)
1

MACROSCOP
Подробнее

На Mips/Securika Macroscop представит бота для Viber и Telegram, сверхточный подсчет посетителей и новую версию ПО 2.4

Компания Macroscop, разработчик профессионального ПО для IP-камер, приглашает протестировать новую версию программного обеспечения 2.4, познакомиться с уникальной разработкой – ботом для мессенджеров Viber и Telegram, оценить точность 3D-подсчета посетителей на выставке Mips/Securika 2018, г. Москва.

Центральное событие отрасли безопасности в России — международная выставка Mips/Securika 2018 — состоится 20-23 марта в московском ЦВК «Экспоцентр».

Стенд Macroscop B525 (павильон 2).

В рамках экспозиции Macroscop специалисты компании представят:
• новую версию программного обеспечения 2.4 с интеллектуальными возможностями распознавания лиц, распознавания автомобильных номеров, сверхточного подсчета посетителей (точность 98,6%), детектирования отсутствия касок;
• линейку сетевых видеорегистраторов NVR по сниженной стоимости;
• программный комплекс ULTRA для масштабных систем видеонаблюдения с возможностью построения видеостены и функцией глубокого мониторинга;
• а также абсолютную новинку рынка – Macroscop-ботов для мессенджеров Viber и Telegram.

Посетители стенда смогут познакомиться и собственноручно протестировать все новинки и базовые возможности Macroscopy на видео с подключенных на стенде IP-камер, а также выиграть призы в квесте с ботами Macroscop.

В рамках деловой программы выставки на конференции «Современный рынок видеонаблюдения: вызовы и решения» коммерческий директор Macroscop Дмитрий Аминов примет участие в дискуссионной сессии на тему: «Видеонаблюдение: вчера, сегодня, завтра». Мероприятие состоится 21 марта с 11 до 16 часов в большом конференц – зале (павильон 2).

Приходите на стенд Macroscop на Mips/Securika 2018 (стенд B 525 в павильоне 2 зале 2). Для бесплатного посещения выставки воспользуйтесь промо-кодом sec18eMAPR и получите эл. билет, зарегистрировавшись по ссылке: https://www.securika-moscow.ru/ru-RU/vis.

Время работы выставки: 20 – 22 марта с 10.00 до 18.00; 23 марта с 10.00 до 16.00.
Адрес: Москва, Краснопресненская наб., 14.

class="wall-fullscreen-img"
для увеличения картинки нажмите ctrl + scroll (колёсико мышки)
0